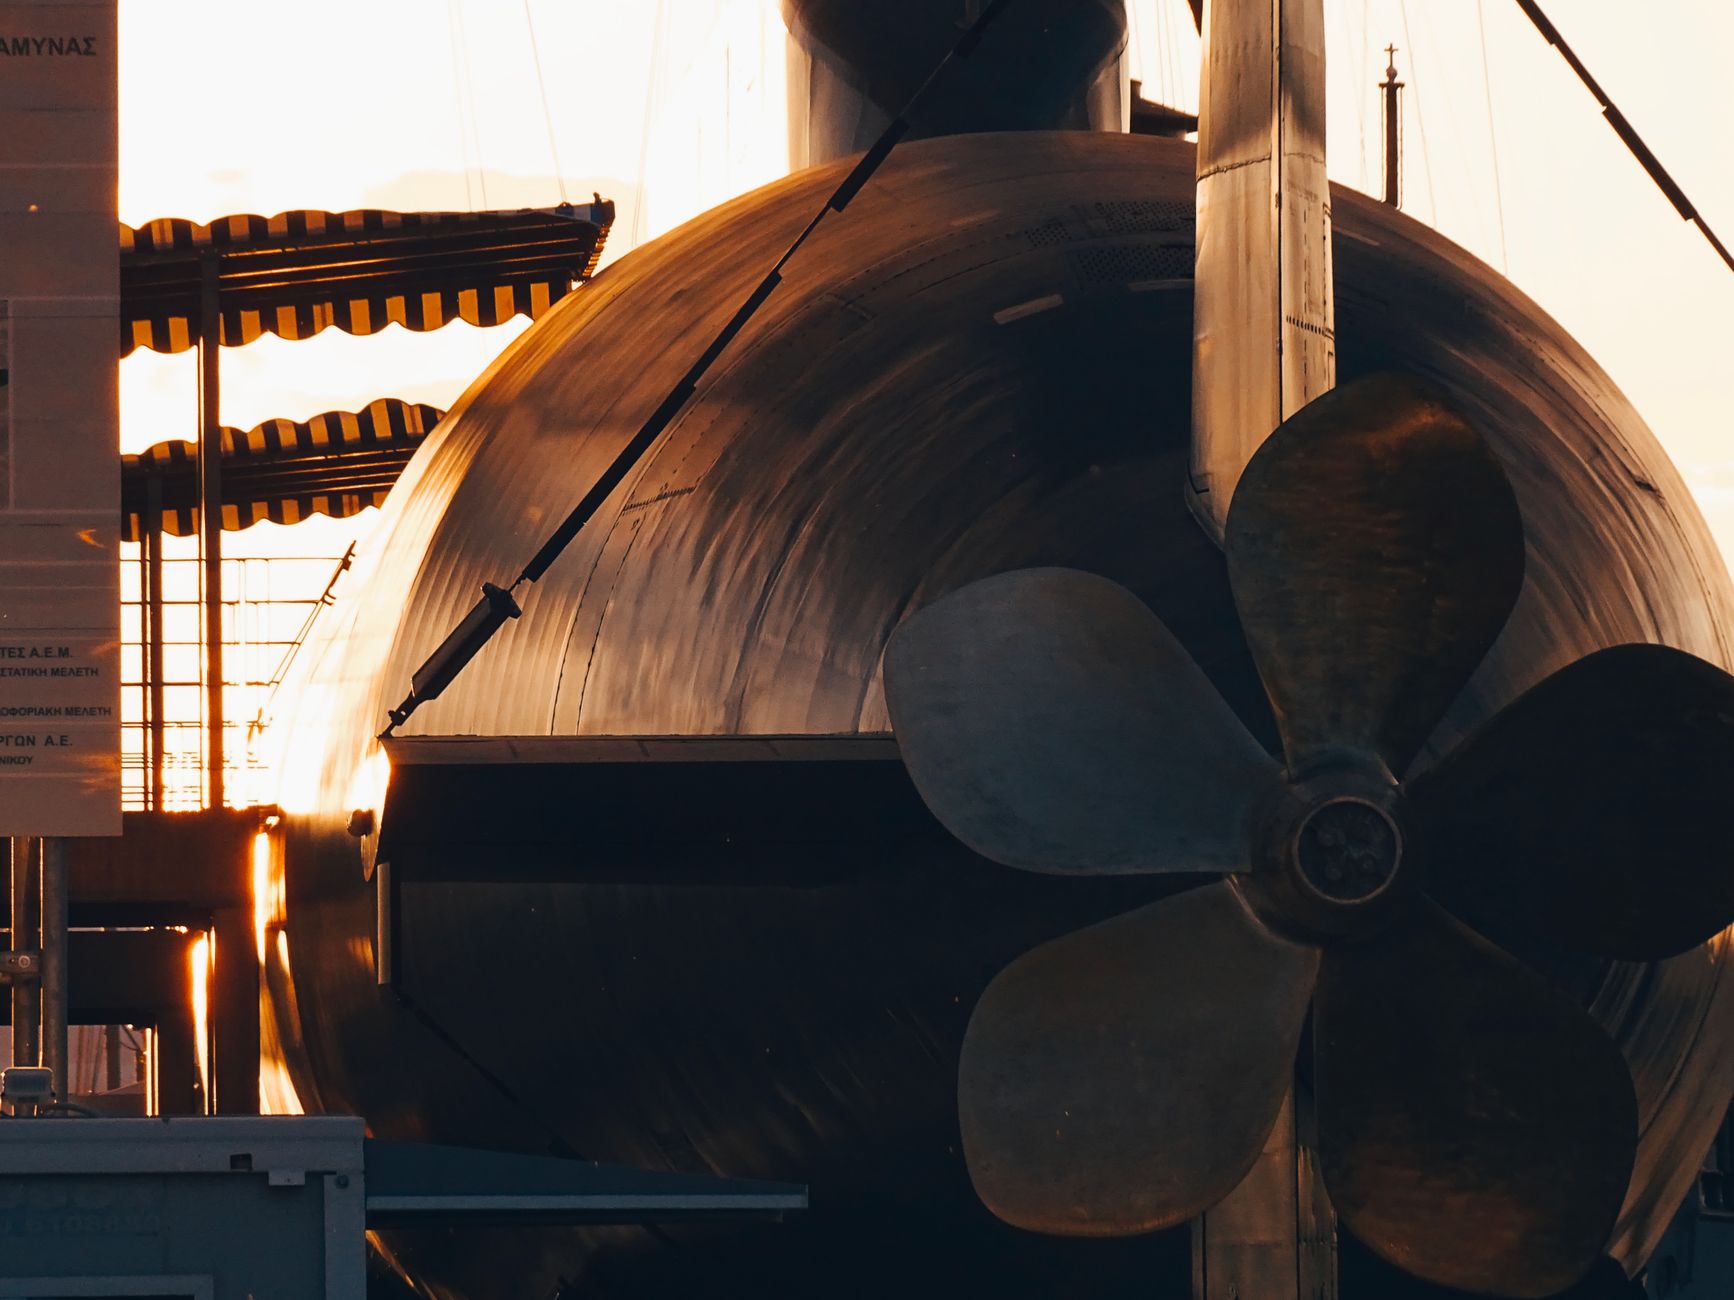
En propeller som fungerar perfekt vid 1 200 varv per minut kan tappa hälften av sin dragkraft vid 1 800 varv. Skillnaden beror inte på motorns förmåga att leverera effekt, utan på att bladets geometri är optimerad för en enda kombination av hastighet, rotationshastighet och infallsvinkel.
De flesta propellrar dimensioneras därför för ett specifikt arbetsområde, och utanför det blir verkningsgraden snabbt sämre. Det gäller allt från småbåtsmotorer till tunga fraktfartyg.
Infallsvinkeln förändras när varvtalet stiger
När en propeller roterar möter varje punkt längs bladet vattnet i en viss vinkel. Den vinkeln är summan av bladets fysiska lutning och den hastighet med vilken propellern skruvar sig framåt genom vattnet.
Ökar varvtalet utan att fartygen accelererar i samma takt blir infallsvinkeln allt brantare. Då börjar bladet trycka vatten åt sidan i stället för bakåt, och energin går förlorad i virvelbildning.
För att hålla infallsvinkeln konstant måste antingen fartygets hastighet öka proportionellt, eller så behövs en mekanism som justerar bladlutningen i realtid.
Stigningsförhållandet bestämmer arbetsområdet
Stigningen anger hur långt propellern teoretiskt skulle skruva sig framåt per varv om vattnet vore fast. I praktiken glider bladet alltid lite, men förhållandet mellan stigning och diameter avgör var propellern arbetar mest effektivt.
En låg stigning ger hög dragkraft vid låga hastigheter, medan en hög stigning passar för snabba fartyg med lätt last. Problemet är att samma blad inte kan ha båda egenskaperna samtidigt.
Därför blir valet av stigning en kompromiss mellan acceleration och toppfart, och kompromissen blir snävare ju större propellern är.
Slippage ökar utanför designpunkten
Slippage är skillnaden mellan teoretisk framflyttning per varv och faktisk förflyttning. Vid optimal varvtal kan slippaget ligga runt fem till tio procent, men stiger varvtalet kraftigt kan det passera trettio procent.
När slippaget ökar omvandlas allt mer energi till turbulens och värme i stället för till framåtdrift. Motorn arbetar hårdare utan att fartyget accelererar i motsvarande grad.
Det är en av anledningarna till att moderna framdrivningssystem ofta kombineras med varvtalsreglering eller variabel stigning, så att propellern kan hållas i sitt optimala arbetsfönster även när lasten eller sjögången varierar.
Variabel stigning breddar användningsområdet
En propeller med variabel stigning kan justera bladens vinkel under drift. Det gör att samma propeller kan ge hög dragkraft vid låg hastighet och effektiv marschfart vid högt varvtal.
Mekanismen sitter vanligen i navet och styrs hydrauliskt eller elektriskt. Varje blad vrids runt sin egen längdaxel, vilket förändrar stigningen utan att propellern behöver bytas.
Systemet är vanligt på större fartyg och flygplan, men sällan på fritidsbåtar eftersom komplexiteten och vikten ökar avsevärt.
Motstånd i vattnet begränsar topphastigheten
När fartyget rör sig genom vattnet ökar motståndet ungefär kvadratiskt med hastigheten. För att accelerera vidare måste propellern leverera ännu mer dragkraft, vilket kräver högre varvtal.
Men om stigningen är dimensionerad för lägre hastigheter börjar bladet arbeta utanför sin optimala infallsvinkel, och verkningsgraden sjunker. Resultatet är att fartyget når en platå där ytterligare varvtal inte ger nämnvärd hastighetsökning.
Den platån ligger ofta nära den hastighet för vilken propellern designades från början.
Hur konstruktörer väljer designpunkt
Att välja rätt designpunkt innebär att väga samman förväntad last, typisk sjögång, motorns effektkurva och önskad marschfart. Det finns sällan en enda rätt lösning.
Propellerteknik och andra som arbetar med marinteknik utgår ofta från att fartyget ska tillbringa största delen av drifttiden vid en viss hastighet, och optimerar stigningen för just den punkten. Resten av arbetscykeln får accepteras som mindre effektiv.
För fiskefartyg kan det innebära en låg stigning för bogsering av redskap, medan färjor optimeras för hög och stabil marschfart.
| Fartygstyp | Typiskt stigningsförhållande | Prioritet |
|---|---|---|
| Bogserbåt | 0,5–0,7 | Dragkraft vid låg fart |
| Fraktfartyg | 0,7–0,9 | Effektiv marschfart |
| Snabbfärja | 1,0–1,3 | Hög topphastighet |
| Fiskefartyg | 0,6–0,8 | Dragkraft vid trålning |
Varvtalsstyrning som alternativ till variabel stigning
I stället för att ändra bladens vinkel kan vissa system anpassa motorns varvtal till den önskade hastigheten. Det kräver en motor som levererar hög effekt över ett brett varvtalsband, och ofta en mellanliggande växel.
Eldriven framdrivning har gjort denna lösning mer tillgänglig, eftersom elmotorer kan regleras stegfritt utan mekanisk koppling. Resultatet är att propellern kan hållas nära sin optimala infallsvinkel under större delen av arbetscykeln.
Nackdelen är att systemet kräver batterikapacitet eller generatorer som klarar variabel last, vilket ökar både vikt och kostnad.
Kavitationsgränsen sätter ett absolut tak
Även om infallsvinkeln och stigningen är perfekt anpassade finns en gräns för hur snabbt en propeller kan rotera innan kavitation uppstår. Då bildas vakuumbubblor på bladets baksida, och verkningsgraden kollapsar.
Kavitationsgränsen beror på vattentrycket, och därför kan djupare nedsänkta propellrar rotera snabbare än de som ligger nära ytan. Men för en given installation finns en övre gräns som inte kan överskridas oavsett hur stark motorn är.
Det innebär att det smala varvtalsbandet inte bara är en konstruktionsdetalj, utan också en fysikalisk begränsning.
Framtidens lösningar pekar mot adaptiva system
Forskningen kring propellrar rör sig mot system som kan anpassa sig i realtid till förändrade förhållanden. Det inkluderar sensorer som mäter infallsvinkel, tryckfördelning och turbulens, och som styr antingen bladvinkel eller varvtal automatiskt.
Sådana system är redan i drift på vissa militärfartyg och lyxkryssare, men kostnaden håller dem borta från kommersiell sjöfart. I takt med att elektrifieringen av flottan ökar kan dock styrningen integreras i befintlig elektronik, vilket sänker tröskeln.
Oavsett tekniknivå kvarstår grundproblemet: varje propeller har ett varvtalsband där den fungerar bäst, och utanför det blir verkningsgraden sämre. Att förstå det förhållandet är avgörande för alla som konstruerar, väljer eller underhåller framdrivningssystem till sjöss.